
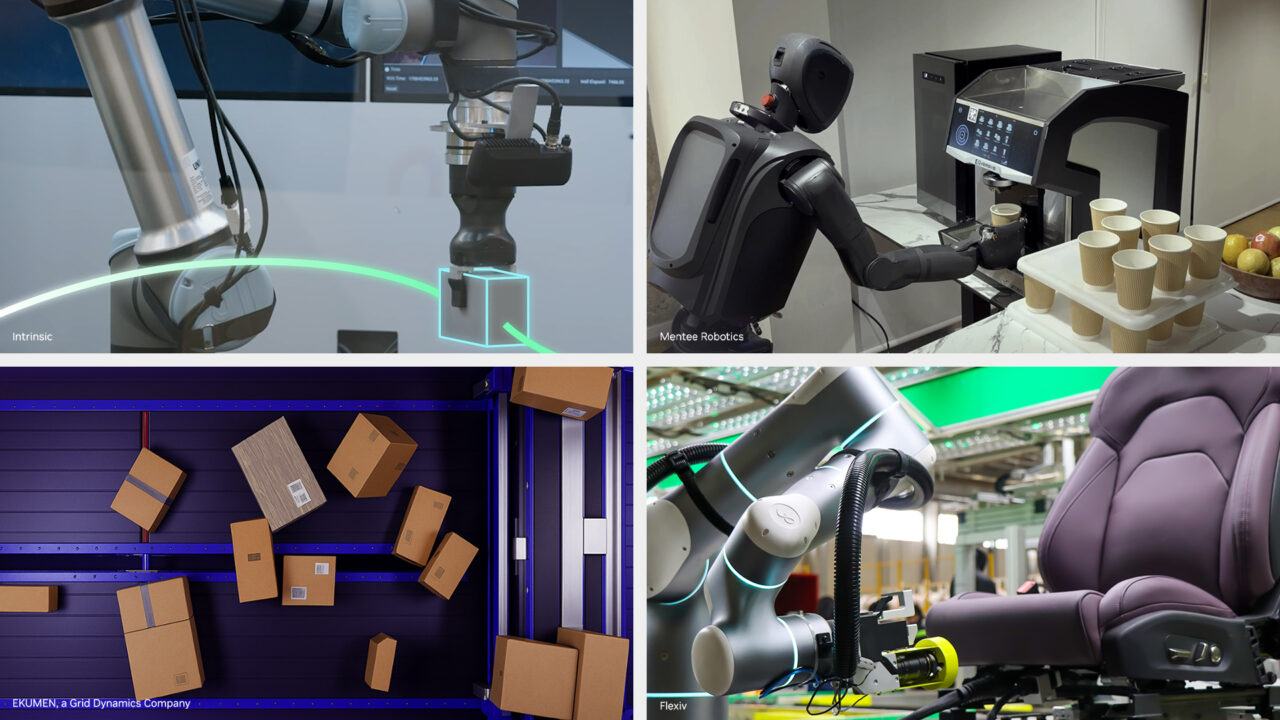
動的な環境で認識し、リーズニングし、行動することができる高度なロボティクス アプリケーションを構築、展開するには、新たなフィジカル AI モデルとツールが必要です。
ROS オープン フレームワークは、人間によるロボット開発を支援する Open Robotics 主導のプロジェクトです。カナダのトロントで開催された ROSCon カンファレンスで発表された NVIDIA Isaac ROS 5.0 は、ROS をベースとする GPU アクセラレーテッド パッケージのコレクションで、人間と AI エージェントが協力してロボットを開発するのを支援します。
今回のリリースでは、ロボティクス アプリケーションのより迅速な構築、カスタマイズ、展開を支援する、新しいエージェント型ワークフローとプラットフォーム サポートが導入されています。
ROS は、現代のロボティクス開発の多くを支えるオープンソースの基盤であり、開発者にロボット アプリケーションの構築と接続に必要な共通ツール、ライブラリ、および標準を提供します。
NVIDIA Isaac ROS は、NVIDIA のアクセラレーテッド コンピューティング、フィジカル AI モデル、および本番環境に対応したライブラリを約 130 万人の ROS ユーザーに提供し、開発者が使い慣れた無料のオープンソース ツールを使用して、高性能なロボティクス アプリケーションを構築できるように支援します。
AI エージェントをロボティクス開発に導入
AI エージェントはソフトウェア開発のあり方を変革し、反復作業の自動化、複雑なコードベースのナビゲート、アイデアから実際に動作するアプリケーションへ移行の迅速化を支援しています。Isaac ROS 5.0 は、これらの機能をロボティクス開発にもたらします。
Isaac ROS 5.0 では、ROS Lyrical と Ubuntu 24.04 がサポートされ、開発者は要求の厳しいロボティクス ワークロードを引き続き NVIDIA のアクセラレーテッド コンピューティングによって高速化しながら、最新の ROS プラットフォームを採用することが可能になります。NVIDIA は Open Source Robotics Alliance と協力して、GPU を含むさまざまなコンピューティング ハードウェアにわたるロボティクス ソフトウェアの効率的な動作を支援する標準データ処理インターフェイスを ROS Lyrical に提供しました。
ROS コミュニティ全体が利用できるこのインターフェイスは、要求の厳しいロボティクス アプリケーションを高速化するための一貫した方法を開発者に提供し、CUDA は GPU アクセラレーションの実装例となります。
セットアップとマニピュレーションに関する新しい NVIDIA Isaac スキルは、開発者や AI エージェントがロボティクス開発タスクを実行する際に使用できる再利用可能なワークフローを提供します。また、エージェント対応のドキュメントにより、AI エージェントが Isaac ROS のツールやワークフローを理解しやすくなり、開発者の意図を実際に動作するアプリケーションとして素早く具現化できます。
一部のスキルは、個々のコーディング タスクの支援にとどまりません。例えば、新しい FoundationStereo ファインチューニング スキルにより、AI エージェントはステレオ認識モデルを開発者のカメラや環境、ロボティクス アプリケーションに適応させるのを支援できるようになるため、開発者は特定のセンサー構成でより高精度の認識を容易に実現できます。
物体の姿勢推定と追跡のための基盤モデルである FoundationPose は、ロボットが物体の位置や向きを最大 5.5 倍高速に認識、追跡できるようにする、エージェント対応の推論ライブラリを提供するようになりました。
さらに、検出、深度推定、姿勢出力を連携させる一般的なワークフローであるピック アンド プレースが、スタンドアロンのエージェント対応スキルとして利用可能になり、ロボット開発者は Isaac ROS を超える柔軟性が得られます。
オープンソース ロボティクス エコシステムを加速
ロボティクス エコシステムは、すでにこのエージェント型アプローチを開発ワークフローにも適用し始めています。
3D 認識テクノロジ企業である RealSense が後援するオープンソース プロジェクト「AgenticROS」は、Isaac ROS と NVIDIA Nemotron オープン モデルおよび NVIDIA NemoClaw ブループリントを連携させ、AI エージェントと ROS ベースのロボットとのインタラクションを実現しています。RealSense はまた、認識、ナビゲーション、およびマニピュレーション アプリケーションの構築を支援するために、RealSense D585 Pro を含む最新の AI ネイティブ 3D ステレオ深度カメラと、Isaac ROS および NVIDIA Jetson Thor エッジ AI プラットフォーム向けにオープンソース ソフトウェア開発キットの最適化も進めています。
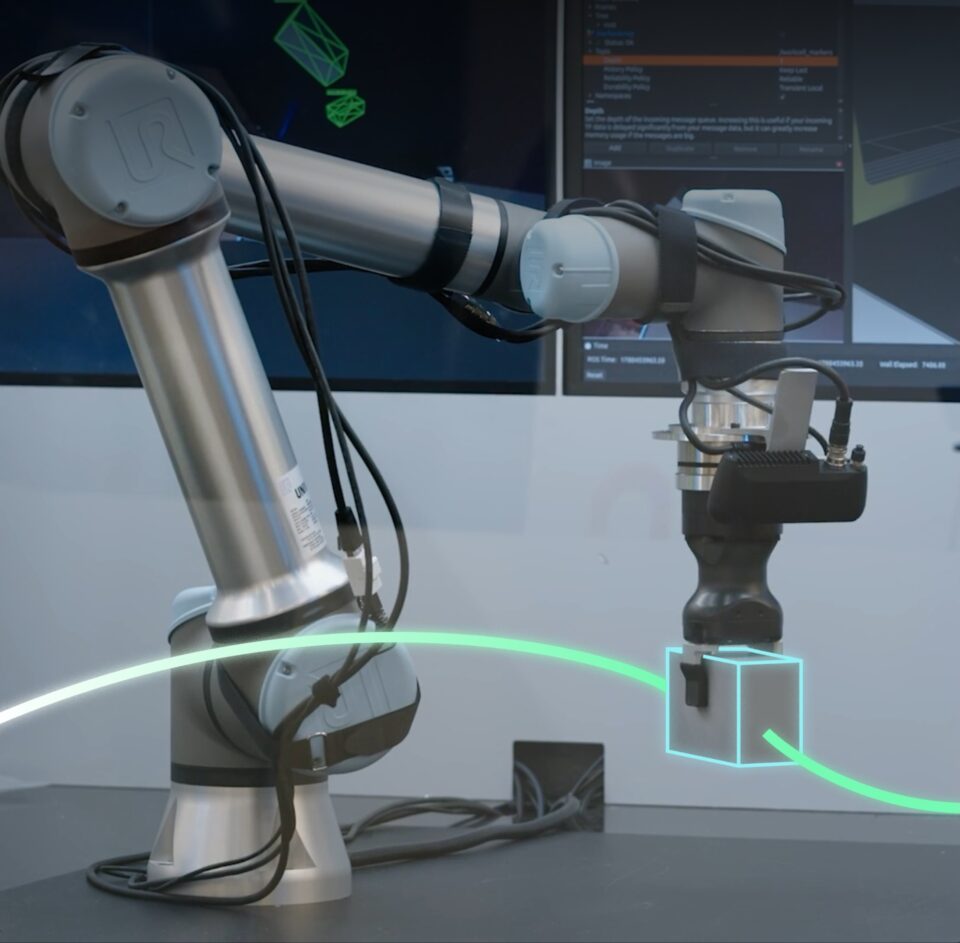
Intrinsic の Open Machine Tending Solution は、CNC (コンピュータ数値制御) マシン テンディングのためのリファレンス アプリケーションです。これは、産業用ロボティクス アプリケーションの加速を目的とする、オープンソースの事前構成済みランタイム サービスおよび機能スイートとして新たにリリースされた Intrinsic Core の一部です。NVIDIA FoundationPose との互換性が組み込まれており、追加設定なしで物体の登録、追跡、姿勢推定を行うことができます。FoundationPose の認識パイプラインを使用することで、ロボットが部品を動的に検出、操作できるようにすると同時に、高価で厳密な物理的治具や特殊なシステム統合の必要性を低減します。
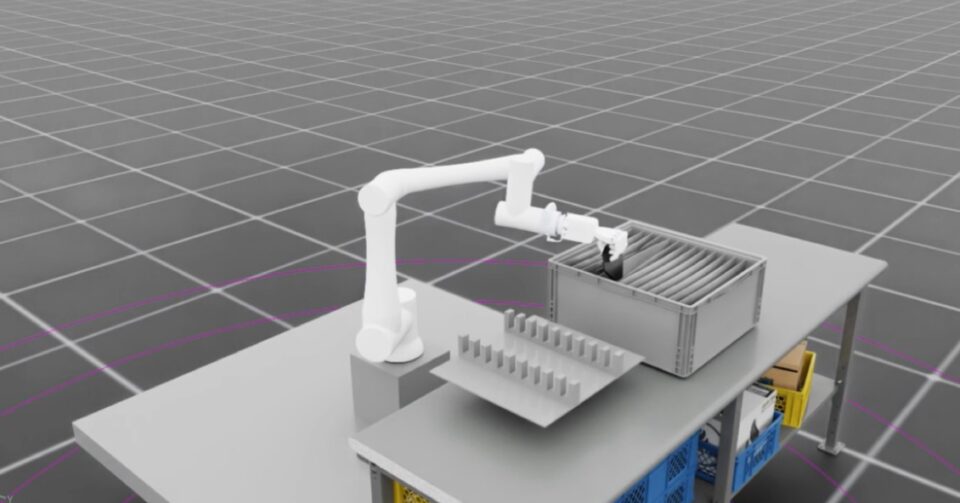
Seeed Studio は、NVIDIA Isaac ROS と reBot Arm を使用して、NVIDIA Jetson Thor 上で高速化された認識、空間理解、モーション プランニングを組み合わせています。この統合は、物体位置の特定から衝突検知に対応したマニピュレーション、自律的なピック アンド プレースまで、適応性の高いフィジカル AI アプリケーションを構築するための実用的なプラットフォームを開発者にもたらします。
Magna は、ロボットの認識、同期されたデータ収集、NVIDIA Isaac GR00T モデルの展開のための GPU アクセラレーション対応のモジュール式基盤として NVIDIA Isaac ROS を採用し、Isaac Sim のハードウェアインザループ テストと組み合わせることで、インテリジェント オートメーションを研究段階から実際の製造やモビリティの現場へと、より迅速かつ低リスクで導入しています。
Prefix.dev の Pixi パッケージ管理ツールは、再現性の高いロボット開発環境の構築を容易にし、ROS と NVIDIA CUDA プラットフォームを統合することで、開発者が高速化されたロボティクス ワークフローのセットアップや共有をより容易に行えるように支援します。
Isaac ROS のパートナーである Foxglove は、Web ツールとデスクトップ ツールを通じて、開発者が ROS アプリケーションの可視化やデバッグをリアルタイムで行えるように支援しています。これらのツールは Isaac ROS のチュートリアル全体に統合されており、3D トピック、nvblox メッシュ、rosbag などのデータをサポートしています。
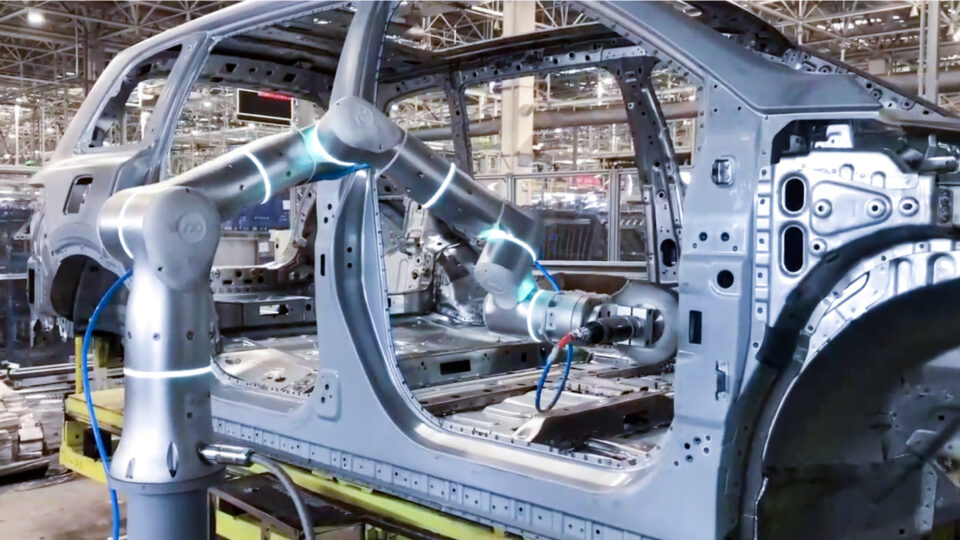
Flexiv は、開発者が NVIDIA によって高速化されたロボティクス機能を利用できるようにするとともに、NVIDIA Isaac Sim でのアプリケーション テストからフィジカル ロボットへの展開までの効率的な道筋を提供するために、同社の適応型ロボット、Rizon 4に Isaac ROS を統合しています。
Grid Dynamics 傘下の Ekumen は、既存の ROS および Nav2 スタック内で GPU アクセラレーション対応の Isaac ROS パッケージを使用して、高精度ドッキング、3D 障害物検知、視覚的位置特定、リアルタイム モーション プランニングを改善するとともに、Isaac Sim で各アプリケーションを検証しています。
Ekumen は GPU 上で isaac_ros_cumotion を使用して、衝突のない倉庫アーム経路を約 2 ~ 5 ミリ秒でマッピングします。
Ouster は、Stereolabs ZED ステレオ カメラを NVIDIA Isaac ROS と統合することで、ロボティクス アプリケーション向けに GPU アクセラレーション対応の認識機能を提供しています。この統合により、広範な ROS エコシステムとの相互運用性を維持しながら、リアルタイムの物体検出、マッピング、ナビゲーションの開発が簡素化されます。
完全なフィジカル AI スタックをロボットに導入
開発者やエージェントが構築するアプリケーションは、最終的にロボット上で動作する必要があります。
NVIDIA Jetson は、フィジカル AI スタックをエッジにおいてリアルタイム性能で実行するためのスケーラブルなコンピューティング プラットフォームであり、ROS、高速化された認識とナビゲーション、AI モデル、アプリケーション ロジックをロボット上で統合します。
Isaac ROS 5.0 は、エントリーレベルの NVIDIA Jetson Orin Nano から高性能な Jetson Thor デバイスまで、スケーラブルなコンピューティングをサポートしており、ロボティクス ワークロードが高度化の一途をたどる中で、開発者は開発から展開への道筋を得ることができます。
ロボティクス企業は、すでにこの組み合わせを利用して、より多くの AI 処理を自社の機械に直接組み込んでいます。
Mentee Robotics は、同社の MenteeBot ヒューマノイド ロボットの認識および AI 基盤として、NVIDIA Isaac ROS を採用し、ロボットが視覚情報を解釈し、学習した動作をリアルタイムで実行することを可能にしています。NVIDIA Jetson Orin プラットフォームから Jetson Thor プラットフォームまで共通のソフトウェア基盤は、既存のロボットから次世代システムへとイノベーションを拡張する上で役立ちます。
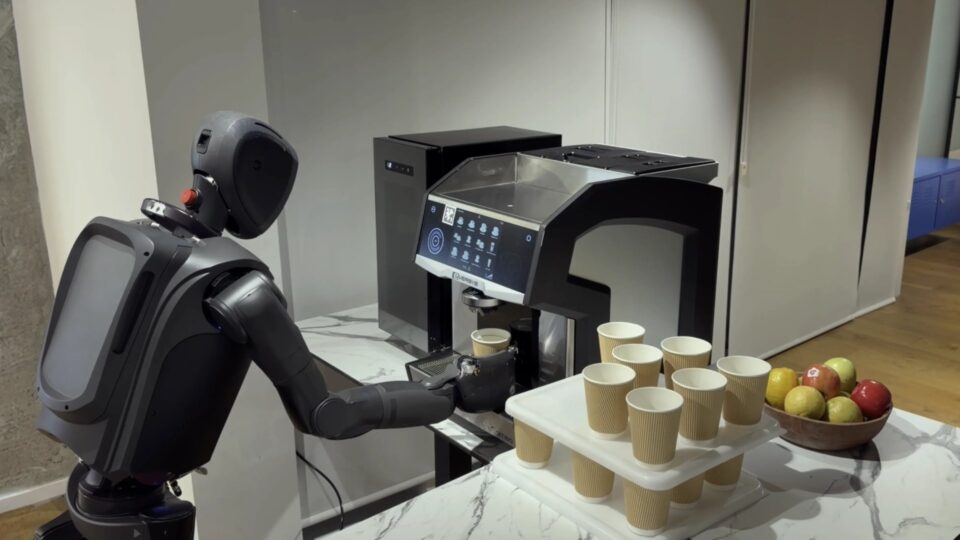
Universal Robots は、インテグレーターが複雑なロボティクス ソフトウェアをゼロから開発する必要なく、高度な認識機能やモーション機能を素早く展開できるように、同社の AI Accelerator ソフトウェア開発キットに NVIDIA Isaac ROS を組み込みました。エッジに NVIDIA Jetson を搭載したこのソリューションは、ロボットが正確な位置に置かれていない部品にも対応できるようにすることで、高価な治具への依存を減らし、製造セルの柔軟性を高めます。
開発者にとって使いやすい ROS ベースの TurtleBot3 を開発する ROBOTIS は、GPU アクセラレーション対応の物体認識を使用して、ピッキング、配置、位置合わせなどのビジョン誘導型のマニピュレーション タスクを実現するために、同社の AI Worker ロボットに Isaac ROS を統合しています。
ROBOTIS は、NVIDIA Isaac ROS CuMotion を使用して物体マニピュレーション タスクを実行します。
クラウド接続に依存せず、ロボット上で完全に動作可能な FieldAI のロボット基盤モデルは、GPU アクセラレーションをより効果的に活用して、ロボット上の AI スタックの効率を向上させるために、Jetson デバイスに Isaac ROS を統合しています。
Noble Machines は、Jetson 上で NVIDIA Isaac ROS を使用することで、AI 機能や認識機能をゼロから開発するのではなく、すぐに使える既存機能を利用して、汎用産業用ロボットの開発を加速させています。
Isaac ROS 5.0 は、オープンなロボット エコシステム、アクセラレーテッド コンピューティング、新しいエージェント型開発ワークフローを組み合わせることで、ますます高性能なロボット アプリケーションの構築と、物理世界でのアプリケーションの効率的な実行という、フィジカル AI の課題の両面に対応できるように支援します。
現在、Isaac ROS 5.0 は無料かつオープンソースで利用できます。NVIDIA Isaac ROS の詳細および利用については、GitHub をご覧ください。